Управление роботом через автомат
В этом разделе даётся обзор того, как управлять роботом с помощью автомата. Более подробное описание робота смотри в руководстве. Установка программного обеспечения описана в задании. Документация на программное обеспечение.
Мы можем реализовать контроллер робота как автомат, ввод которого - объект класса io.SensorInput, вывод - объект класса io.Action.
Первый пример - автомат, который всегда выводит действие, io.Action(), оно задаёт нулевые скорость движения и вращения. Когда выполняется метод setup, создаётся behvior, так мы будем называть автомат, преобразующий io.SensorInputs в io.Action.
Когда нажимаем кнопку Start, метод step:- Получает данные от сенсоров, вызывая io.SensorInput();
- Отправляет эти данные в brain автомат, вызывая его метод step;
- Берет io.Action возвращённое brain и вызывает execute метод, который действительно посылает моторам робота команды.
Вы можете поставить флаг verbose в True, если хотите видеть подробный вывод данных.
Внутри Soar brain, вы имеете доступ к объекту robot, который существует всё время выполнения brain, и даёт место для хранения важных объектов (как автомат делающий всю работу).
import lib601.sm as sm
from soar.io import io

class StopSM(sm.SM):
	def getNextValues(self, state, inp):
		return (None, io.Action())


def setup():
	robot.behavior = StopSM()
	robot.behavior.start()

def step():
	robot.behavior.step(io.SensorInpuit(), verbose = False).exectue()
Вращение
Представьте, что мы хотим, чтобы робот поворачивался на фиксированный угол, скажем, на 90 градусов, влево от того места, где он находился, когда он начал выполнять определенное поведение. Мы можем использовать одометрию робота для приблизительного измерения его местоположения в произвольной системе координат; но чтобы узнать, насколько оно изменилось с тех пор, как мы начали, нам нужно сохранить некоторую информацию в состоянии.
Вот класс, который определяет автомат Rotate. Во время инициализации требуется желаемое изменение направления.
class RotateTSM(sm.SM):
    rotationalGain = 3.0
    angleEpsilon = 0.01
    startState = 'start'

    def __init__(self, headingDelta):
        self.headingDelta = headingDelta
Когда придёт время запустить эту машину, мы хотели бы посмотреть на текущий курс робота (currentTheta), добавить желаемое изменение курса и сохранить результат в нашем состоянии как желаемый курс. Затем, чтобы проверить, выполнено ли поведение, мы хотим увидеть, достаточно ли близок текущие направление к желаемому. Поскольку метод done не имеет доступа к входным данным машины (это свойство только состояний), нам необходимо включить текущую тэту в состояние. Итак, состояние машины (thetaDesired, thetaLast).
Таким образом, метод getNextValues просматривает состояние; если это специальный символ "start", это означает, что у машины ранее не было возможности наблюдать за вводом и видеть текущий курс, поэтому она вычисляет желаемый курс (путём добавления желаемого изменения к текущему курсу, а затем вызов служебной процедуры, чтобы убедиться, что полученный угол находится между плюсом и минусом \(\pi\)), и возвращает его и текущий курс. В противном случае мы сохраняем компонент состояния thetaDesired и просто получаем новое значение направления на входе. Мы генерируем действие со скоростью вращения, которое будет вращать в направлении желаемого курса со скоростью, пропорциональной величине угловой ошибки.
def getNextValues(self, state, inp):
        currentTheta = inp.odometry.theta
        if state == 'start':
            thetaDesired = \
                    util.fixAnglePlusMinusPi(currentTheta + self.headingDelta)
        else:
            (thetaDesired, thetaLast) = state
        newState = (thetaDesired, currentTheta)
        action = io.Action(rvel = self.rotationalGain *\
                util.fixAnglePlusMinusPi(thetaDesired - currentTheta))
        return (newState, action)
Наконец, мы должны сказать, для каких состоиний метод done возваращает True . Очевидно, что для состояния 'start' done вернёт False ; но мы закончили, если самая последняя тета из одометрии находится в пределах некоторого допуска self.angleEpsilon от желаемого курса.
    def done(self, state):
        if state == 'start':
            return False
        else:
            (thetaDesired, thetaLast) = state
            return util.nearAngle(thetaDesired, thetaLast, sefl.angleEpsilon)
Вперёд
Перемещение робота вперёд на фиксированное расстояние происходит аналогично. В этом случае мы запоминаем координаты x и y робота при его запуске и движемся прямо вперёд до тех пор, пока расстояние между исходным положением и текущим положением не станет близким к желаемому расстоянию. Состояние машины — это исходное положение робота и его текущее положение.
import lib601.sm as sm
import lib601.util as util
from soar.io import io
import math

class ForwardTSM(sm.SM):
    forwardGain = 1.0
    distTargetEpsilon = 0.01
    startState = 'start'

    def __init__(self, delta):
        self.deltaDesired = delta

    def getNextValues(self, state, inp):
        currentPos = inp.odometry.point()
        if state == 'start':
            print("Starting forward", self.deltaDesired)
            startPos = currentPos
        else:
            (startPos, lastPos) = state
        newState = (startPos, currentPos)
        error = self.deltaDesired - startPos.distance(currentPos)
        action = io.Action(fvel = self.forwardGain * error)
        return (newState, action)

    def done(self, state):
        if state == 'start':
            return False
        else:
            (startPos, lastPos) = state
            return util.within(startPos.distance(lastPos),
                    self.deltaDesired,
                    self.distTargetEpsilon)

def setup():
	robot.behavior = ForwardTSM(1.0)
	robot.behavior.start(verbose = True)

def step():
	robot.behavior.step(io.SensorInput()).execute()
Квадратная спираль
Представьте, что мы хотели бы, чтобы робот двигался по квадратной спирали, подобной той, что показана на рис. Один из способов решения этой проблемы — создать машину «низкого уровня», которая может использовать целевую точку и входные данные датчика и двигаться (при отсутствии препятствий) к целевой точке; а затем создать машину «высокого уровня», которая будет отслеживать, где мы находимся на рисунке, и передавать целевые точки машине нижнего уровня.
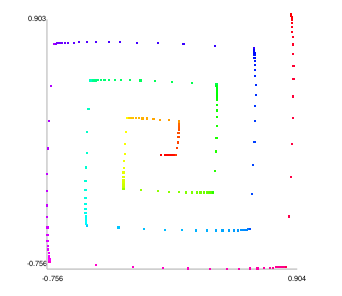
XYDriver
Вот класс, который описывает машину, которая принимает в качестве входных данных серию пар целевых точек (выраженных в системе одометрии робота) и входные структуры датчиков. На выходе он генерирует серию действий. Эта машина представляет собой почти чисто функциональную машину, которая имеет следующую базовую структуру управления:
- Если робот движется к целевой точке, двигайтесь вперёд.
- Если он не направлен к целевой точке, поверните к целевой точке.
Это решение принимается на каждом шагу и приводит к устойчивой способности двигаться к точке в двумерном пространстве.
Для многих применений этой машине не требуется никакого состояния. Но в некоторых случаях модульность приятнее, если у неё есть осмысленный метод done, который зависит только от состояния. Итак, мы оставим состояние этой машины таким, независимо от того, выполнено оно или нет. Ему требуется несколько констант для управления скоростью вращения и движения вперёд, а также допуски для принятия решения о том, достаточно ли он направлен к цели и подошёл ли он достаточно близко к цели.
class XYDriver(sm.SM):
    forwardGain = 2.0
    rotationGain = 2.0
    angleEps = 0.05
    distEps = 0.02
    startState = False
Метод getNextValues воплощает описанную выше структуру управления.
def getNextValues(self, state, inp):
        (goalPoint, sensors) = inp
        robotPose = sensors.odometry
        robotPoint = robotPose.point()
        robotTheta = robotPose.theta

        if goalPoint == None:
            return (True, io.Action())

        headingTheta = robotPoint.angleTo(goalPoint)
        if util.nearAngle(robotTheta, headingTheta, self.angleEps):
            # Направление верное, двигаемся вперёд
            r = robotPoint.distance(goalPoint)
            if  r < self.distEps:
                # Мы прибыли
                return (True, io.Action())
            else:
                return (False, io.Action(fvel = r * self.forwardGain))
        else:
            # Поворачиваем в сторону цели
            headingError = util.fixAnglePlusMinusPi(\
                    headingTheta - robotTheta)
            return (False, io.Action(rvel = headingError * self.rotationGain))
Состояние машины — это просто логическое значение, указывающее, закончили ли мы.
def done(self, state):
	return state
Каскадный подход
Мы создаём спираль, создавая машину, которая принимает объекты SensorInput в качестве входных данных и генерирует пары подцелей и SensorInput; такую машину можно каскадно объединить с XYDriver для создания спирали.
Наша реализация этого — класс назовём SpyroGyra. Он принимает приращение (на сколько каждая новая сторона больше предыдущей) во время инициализации. Его состояние состоит из трёх компонентов:
- direction: одно из 'north', 'south', 'east' или 'west', указывающее, в каком направлении движется робот.
- length: длина текущего сегмента линии в метрах.
- subGoal: точка в рамке одометрии робота, которая определяет конец текущего сегмента линии.
Требуется допуск, чтобы решить, когда будет достигнута текущая подцелевая точка.
class SpyroGyra(sm.SM):
    distEps = 0.02
    def __init__(self, incr):
        self.incr = incr
        self.startState = ('south', 0, None)
Если робот находится достаточно близко к подцелевой точке, значит, пришло время изменить состояние. Мы увеличиваем длину стороны, выбираем следующее направление (против часовой стрелки вокруг основных направлений компаса) и вычисляем следующую подцелевую точку. Выход — это всего лишь подцель и вход датчика, то есть то, что нужно XYDriver.
def getNextValues(self, state, inp):
	(direction, length, subGoal) = state
	robotPose = inp.odometry
	robotPoint = robotPose.point()
        if subGoal == None:
            subGoal = robotPoint
        if robotPoint.isNear(subGoal, self.distEps):
            # Пора изменить состояние
            length = length + self.incr
            if direction == 'east':
                direction = 'north'
                subGoal.y += length
            elif direction == 'north':
                direction = 'west'
                subGoal.x -= length
            elif direction == 'west':
                direction = 'south'
                subGoal.y -= length
            else:   # south
                direction = 'east'
                subGoal.x += length
            print('new:', direction, length, subGoal)
        return ((direction, length, subGoal), (subGoal, inp))
Наконец, чтобы создать спираль, мы просто соединяем эти две машины вместе.
def spiroFlow(incr):
    return sm.Cascade(SpyroGyra(incr), XYDriver())