Соединение автоматов
Каскадное соединение
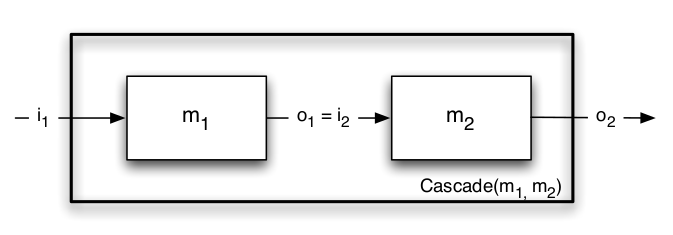
Две машины соединяем каскадом. Вывод из первой машины направляем на вход второй.
class Cascade(SM):
    def __init__(self, sm1, sm2):
        self.m1 = sm1
        self.m2 = sm2
        self.startState = (sm1.startState, sm2.startState)

    def getNextValues(self, state, inp):
        (s1, s2) = state
        (newS1, o1) = self.m1.getNextValues(s1, inp)
        (newS2, o2) = self.m2.getNextValues(s2, o1)
        return ((newS1, newS2), o2)
Параллельное соединение
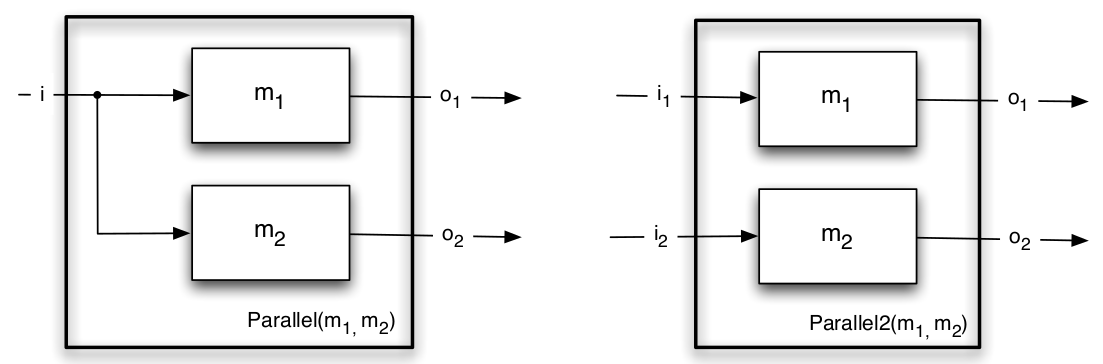
class Parallel(SM):
    def __init__(self, sm1, sm2):
        self.m1 = sm1
        self.m2 = sm2
        self.startState = (sm1.startState, sm2.startState)

    def getNextValues(self, state, inp):
        (s1, s2) = state
        (newS1, o1) = self.m1.getNextValues(s1, inp)
        (newS2, o2) = self.m2.getNextValues(s2, inp)
        return ((newS1, newS2), (o1, o2))
class Parallel2(Parallel):
    def getNextValues(self, state, inp):
        (s1, s2) = state
        (i1, i2) = splitValue(inp)
        (newS1, o1) = self.m1.getNextValues(s1, i1)
        (newS2, o2) = self.m2.getNextValues(s2, i2)
        return ((newS1, newS2), (o1, o2))
Автомат обратной связи
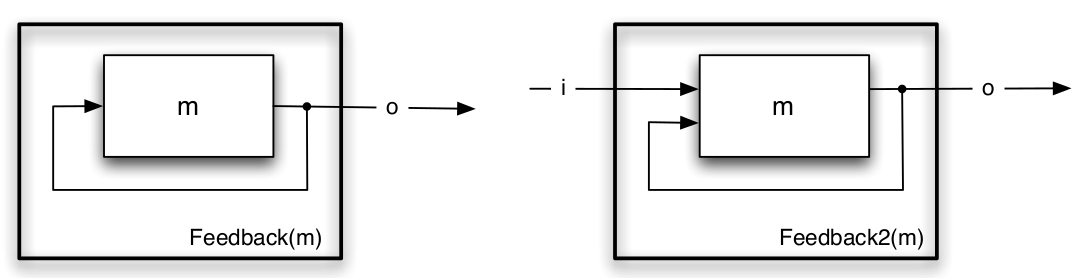
class Feedback(SM):
    def __init__(self, sm):
        self.m = sm
        self.startState = self.m.startState

    def getNextValues(self, state, inp):
        (ignore, o) = self.m.getNextValues(state, 'undefined')
        (newS, ignore) = self.m.getNextValues(state, o)
        return (newS, o)
class Feedback2(Feedback):
    def getNextValues(self, state, inp):
        (ignore, o) = self.m.getNextValues(state, 'undefined')
        (newS, ignore) = self.m.getNextValues(state, (inp, o))
        return (newS, o)
Счётчик
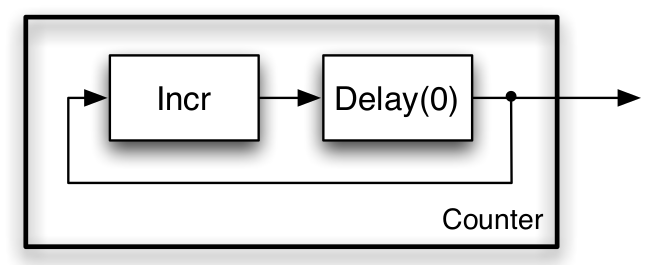
def makeCounter(init, step):
    return sm.Feedback(sm.Cascade(sm.Increment(step), sm.Delay(init)))
Управление устройством
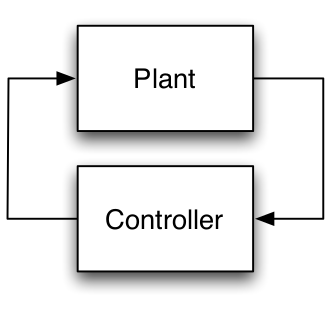
Мы хотим управлять устройством (plant). Выход из устройства (обычно это показания датчиков) отправляем на вход в контроллер и выход из контроллера (обычно это действия, управляющие устройством) отправляем на вход устройства.
Рассмотрим робота, двигающегося к стене. Он имеет сенсор определяющий расстояние до стены \(d[t]\). Мы хотим, чтобы робот остановился на заданном расстоянии от стены (\( d_{desired} \)). На вход робота подаётся скорость \(v[t]\), с которой он должен двигаться. Выход из контроллера:
$$v[t]=k(d_{desired}-d[t]).$$Выход из робота:
$$ d[t]=d[t-1]+V[t-1]\delta T, $$где \(\delta T\) - время между командами задания скорости. Реализуем эту систему на python:
import sm
k = 1.5
dDesired = 1.0
class WallContorller(sm.SM):
    def getNextState(self, state, inp):
        return sm.safeMul(k, sm.safeAdd(dDesired, sm.safeMul(-1, inp)))

deltaT = 0.1
class WallWorld(sm.SM):
    startState = 5
    def getNextValues(self, state, inp):
        return (sm.safeAdd(state, sm.safeMul(inp, deltaT)),
                state)

def coupledMachine(m1, m2):
    return sm.Feedback(sm.Cascade(m1, m2))

wallSim = coupledMachine(WallContorller(), WallWorld())
print(wallSim.run(30))
Симуляция даёт:
[5, 4.4, 3.89, 3.4565, 3.088025, 2.77482125, 2.5085980625, 2.282308353125, 2.08996210015625, 1.9264677851328122, 1.7874976173628905, 1.669372974758457, 1.5689670285446884, 1.483621974262985, 1.4110786781235374, 1.3494168764050067, 1.2970043449442556, 1.2524536932026173, 1.2145856392222247, 1.182397793338891, 1.1550381243380574, 1.131782405687349, 1.1120150448342465, 1.0952127881091096, 1.0809308698927431, 1.0687912394088317, 1.058472553497507, 1.049701670472881, 1.0422464199019488, 1.0359094569166565]
Мы видим, что расстояние до стены монотонно сходится к \(dDesired = 1\).
Switch
Рассмотрим условный комбинатор, он запускает две машины параллельно, но на каждом вводе определяет, какая из машин получит ввод, вывод из неё будет выводом комбинированной машины.
class Switch(SM):
    def __init__(self, condition, m1, m2, name = None):
        self.m1 = m1
        self.m2 = m2
        self.condition = condition
        self.name = name
        self.startState = (self.m1.startState, self.m2.startState)

    def getNextValues(self, state, inp):
        (s1, s2) = state
        if self.condition(inp):
            (ns1, o) = self.m1.getNextValues(s1, inp)
            return ((ns1, s2), o)
        else:
            (ns2, o) = self.m2.getNextValues(s2, inp)
            return ((s1, ns2), o)
Multiplex
Этот комбинатор будет от switch отличаться тем, что на каждом шаге изменяет состояние обоих машин, условие будет определять вывод из какой из двух машин будет отправляться на выход комбинированной машины.
class Mux(Switch):
    def getNextValues(self, state, inp):
        (s1, s2) = state
        (ns1, o1) = self.m1.getNextValues(s1, inp)
        (ns2, o2) = self.m2.getNextValues(s2, inp)
        if self.condition(inp):
            return ((ns1, ns2), o1)
        else:
            return ((ns1, ns2), o2)